大会について
自動運転 AI チャレンジとは
公益社団法人 自動車技術会(JSAE)が主催する、自動運転ソフトウェアの開発コンテスト。シミュレーターで競う予選と、同じコードで走る 2 本の決勝(シミュレーション・実車両)からなります。学生も社会人も、1 人でもチームでも参加できます。
予選はオンライン。決勝は、2 本。
予選は AWSIM の上で AI 同士が自動で対戦し、勝ち負けでレートと順位が決まります。各クラスの上位 16 チームが、同じコードを 2 つの決勝で走らせます。
 予選 · オンライン
提出すると、AI 同士が自動で対戦
コードを提出すると対戦が組まれ、勝つとレートが上がります。順位は Live で動きます。
期間
未定
環境
AWSIM(Unity)
1 回の対戦
3 台(提出者・対戦相手・CP)
提出
1 日 10 回まで

同じコードで、2 つの決勝
各クラスの上位 16 チームが会場に集まります。予選で提出したコードを、そのまま 2 つの決勝で走らせます。
シミュレーション決勝
会場の大画面で、AWSIM の本番コースを走る。1 日目
2026 は 9/19実車両決勝
同じコードをレーシングカートに載せて、サーキットで走る。2 日目
2026 は 9/2002
自動運転を支える、6 つの技術課題
自動運転を支える 6 つの技術領域を、あなたのコードで解決します。2026 からは複数台でのレースに挑む、障害物停止・追い越し・戦略構築が加わりました。
01
自己位置推定・経路計画
NAV (Car Navigation)
GNSS / IMU を統合し、ノイズや遅延に強い高精度な自己位置推定を実現する。
02
アダプティブ・クルーズコントロール
ACC (Adaptive Cruise Control)
目標速度を追従しつつ、急加減速時にも崩れない滑らかな速度制御を実装する。
03
車線維持支援
LKA (Lane Keeping Assist)
計画経路への高精度な追従と、操舵遅延を考慮した先読み制御を構築する。
04
衝突被害軽減ブレーキ2026 から
PCS (Pre-Collision System)
前方車両を検知し、車間距離に応じて安全に停止する制御を解決する。
05
追い越し支援2026 から
LCA (Lane Change Assist)
他車との干渉を避けつつ追い越し可否を判断し、安全な軌道を生成する。
06
完全自動運転 / レース戦略2026 から
FSD (Full Self-Driving)
他車の動きを読みながら、周回全体で勝ち筋を組み立てる戦略を設計する。
03
ゼロから書く必要はありません
7 種類のサンプルコードを用意しています。古典的なアルゴリズムから最新の End-to-End モデルまで、あなたの出発点を選んでください。

Simple Pure Pursuit幾何学的経路追従
幾何学ベースの経路追従アルゴリズム。ルールベース制御の基礎を学ぶベースライン。
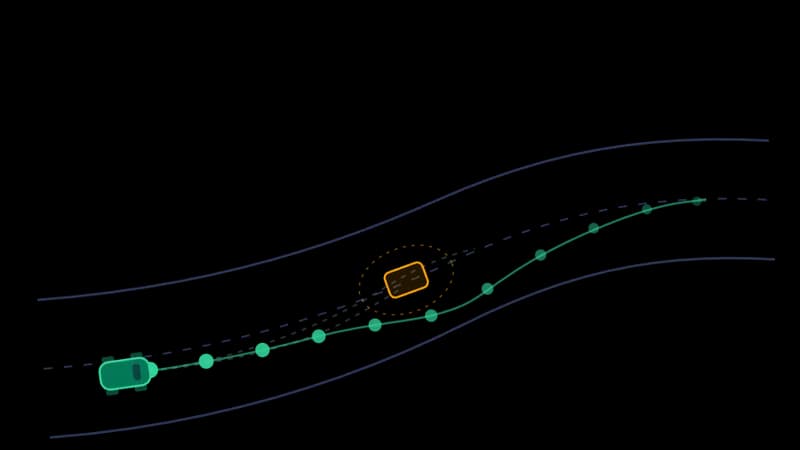
Multi Purpose MPC汎用モデル予測制御
モデル予測制御による車両制御と障害物回避。最適化ベースの経路追従を実装。
GMO Various Robotics チームによる OSS 貢献 · AIC 2024 優勝・A2RL 2025 シルバーリーグ優勝
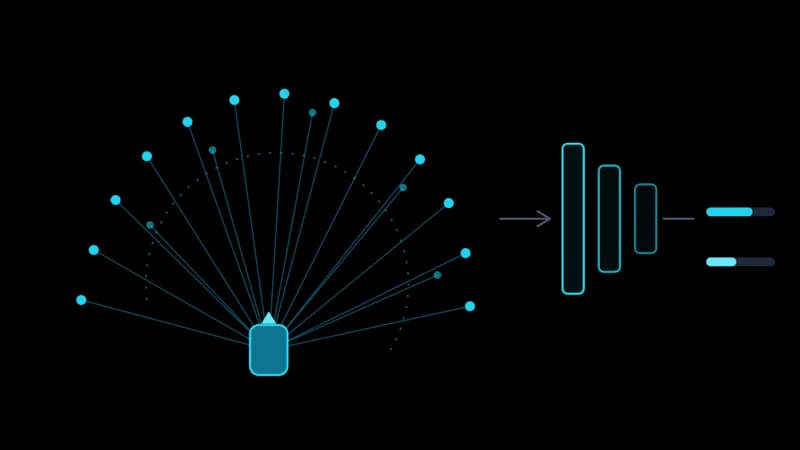
Tiny Lidar Net軽量 LiDAR End-to-End
LiDAR 点群から走行制御を直接推論する End-to-End モデル。CPU のみでも実行可能。
岐阜大学 iASL チームによる OSS 貢献 · AIC 2024 決勝 2 位、コミュニティ貢献賞

Pilot Net軽量 画像 End-to-End
画像ベースの End-to-End 自動運転。カメラ画像からステアリング角度を直接推論する。
自動運転AIチャレンジ実行委員 田中さんの実装
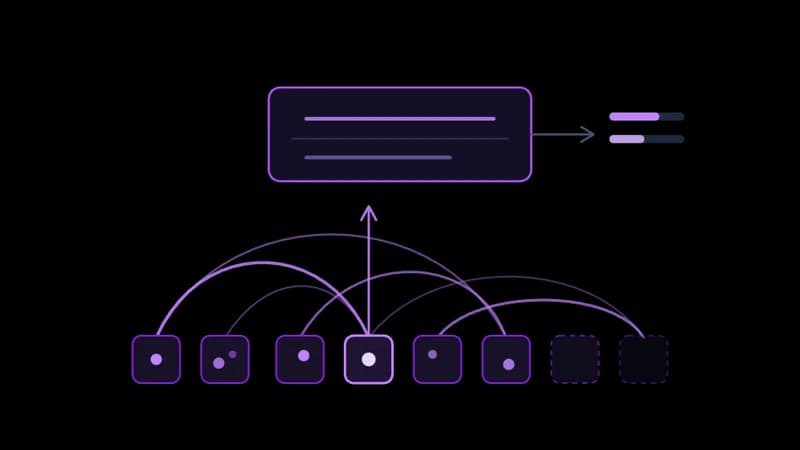
BERT-Tiny軽量 Transformer による制御
言語モデルを経路計画に応用し、Trajectory から車両制御値を推論する手法を学ぶ。
過去大会参加者の提案 · AIC 2024 優勝、コミュニティ貢献賞
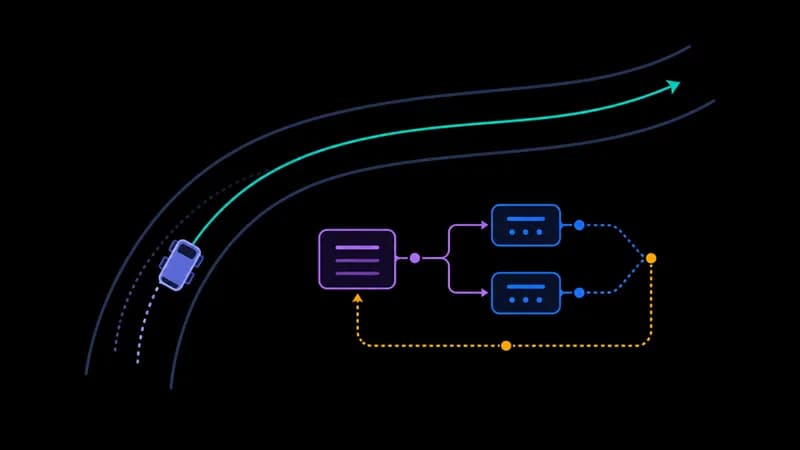
Soft Actor-Critic (SAC)深層強化学習による連続制御
方策の探索性と安定した学習を両立する SAC で、連続値のステアリングと速度制御を学ぶ。
会津大学 Aizu AI's Aces チームによる OSS 貢献
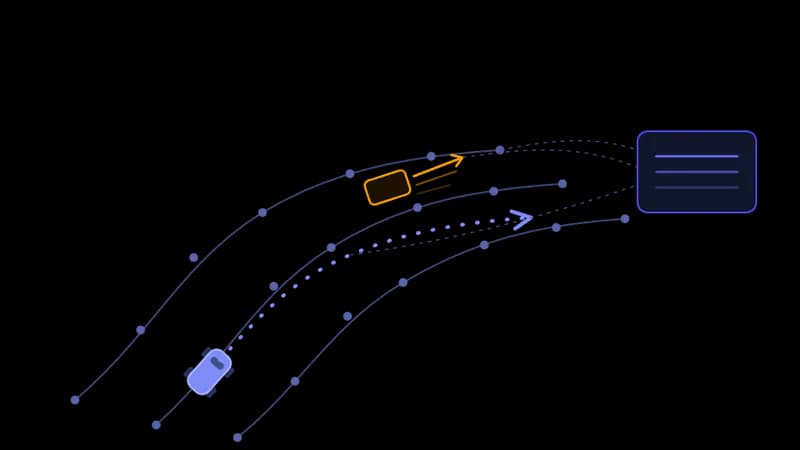
VADVectorized Scene Representation for Efficient AD
ベクトル化シーン表現を用いた End-to-End 自動運転モデルを学ぶ。
サンプルコードは 岐阜大学、会津大学 の学生チームや GMO インターネットグループ をはじめとする社会人チームによる OSS 貢献、スポンサー各社の支援、および歴代の自動運転 AI チャレンジ・A2RL 優勝チームのコントリビューションによって支えられています。
04
Sim と Real をつなぐ開発サイクル
手元で作り、オンラインで提出して採点され、決勝では同じコードが実車両で走ります。各ステップに対応するプラットフォームの機能とドキュメントがあります。
身につくスキルは JSAE の SDV スキル標準(31 職種の技術マップ) に直結します。業界共通言語であなたのキャリアが描けます。
05
コミュニティと共にスキルアップ
コミュニティの力を借りて大会を楽しみ、コミュニティに貢献できるようになりましょう。4 つの関わり方それぞれに賞があります。
知識を共有する
初心者だからと遠慮する必要はありません。始めたばかりの視点だからこそ、役立つ気づきが生まれます。書いたコードや取り組みもぜひ公開してみてください。
Open Source Software 貢献賞運営に加わる
特別なスキルは必要ありません。自動運転に興味がある、それだけで十分です。まずは参加から、慣れてきたら運営側へ。
メンターシップ賞結果をシェアする
走行の結果は、ぜひ SNS でシェアしてください。あなたの挑戦が、次の誰かの一歩につながります。
SNS アンバサダー賞挑戦を発信する
動画にまとめたり、その熱量を発信したり。そうした表現も立派な参加のかたちです。
メディアクリエイティブ賞よくある質問
参加費用はかかりますか?
参加費用は無料です。その他、交通費や宿泊費などが必要な場合は参加者様ご自身でご負担ください。
チームでの参加は可能ですか?
はい、可能です。代表者を1名決定し、応募の際に参加登録フォームに記入してください。
チームに自動運転に詳しい人がいないと参加が難しいでしょうか?
自動運転に詳しい人がいなくても全く問題ありません。実際に初めて自動運転を学ぶ高校生の方々にもご参加いただいております。
エントリー後に参加登録情報の変更は可能ですか?
参加登録情報の変更は、応募期間内であれば可能です。変更が必要な場合は、運営までご連絡ください。
過去大会参加者の参加も可能ですか?
もちろん可能です。ご応募お待ちしております。
どんなOSやスキルが必要ですか?
Ubuntu 22.04 を推奨環境としています。Windows/Mac はデュアルブート、WSL2、仮想マシン、クラウド環境からの参加も可能です。C++ または Python の基礎知識があれば挑戦可能で、初心者向けのドキュメント・教材も提供しています。
予選大会と決勝大会はどう違いますか?
予選はオンラインで、AWSIM(Unity ベースのシミュレーター)上で自動運転アルゴリズムを評価します。決勝は 2 本あり、シミュレーション決勝は会場の大画面で AWSIM の本番コースを、実車両決勝は予選で開発したコードを実車のレーシングカートに搭載して走ります。
どこから参加登録できますか?
JSAE(自動車技術会)公式サイトの参加申込フォームから登録します。登録完了後、運営からアカウント情報がメールで届き、本サイトのダッシュボードにログインできるようになります。
過去のQ&Aや技術情報はどこで見られますか?
AIC Documentation(公式ドキュメント)と、Qiita のアドベントカレンダーに過去の知見が蓄積されています。X (@jaac_official) でも最新情報を発信しています。